Kalman filtr va Venger algoritmi: SORT ni noldan yozamiz
Bu bobning kodi: kod/10_kalman_vengriya.py — kitob papkasidan ishga tushiring: python kod/10_kalman_vengriya.py
Oddiy tracker ga nima yetishmaydi
9-bobdagi tracker 26 ta odamga 483 ta ID berdi. Uning to'rtta kamchiligi bor:
- Harakatni bilmaydi. Yangi box ni oldingi kadrdagi joy bilan solishtiradi, odam esa bu vaqt ichida siljigan.
- Ochko'z ulaydi. Eng katta IoU li juftlikni birinchi oladi — bu hamma uchun eng yaxshi yechim bo'lmasligi mumkin.
- Xotirasi yo'q. Bitta kadr topilmasa, trek o'chadi va odam qaytganda yangi ID oladi.
- Har box ga ishonadi. Bir kadrlik soxta box ham yangi trek ochadi.
2016-yilda Bewley va hamkasblari "Simple Online and Realtime Tracking" (SORT, arXiv 1602.00763) maqolasida shularni ikki klassik vosita bilan tuzatdilar: harakatni bashorat qilish uchun Kalman filtr va optimal ulash uchun Venger algoritmi. Maqoladagi tezlik: sekundiga 260 kadr. Bugungi ByteTrack va BoT-SORT (11-bob) shu asosga qurilgan. Bu bobda SORT ni noldan yozamiz, har qismini ultralytics yoki scipy dagi tayyor kod bilan solishtiramiz va har bir yaxshilanishning foydasini alohida o'lchaymiz.
import time
from pathlib import Path

import cv2
import numpy as np
import pandas as pd
import torch
import torchvision
import matplotlib.pyplot as plt
from scipy.optimize import linear_sum_assignment
from ultralytics.trackers.utils.kalman_filter import KalmanFilterXYWH

MOT = Path("datasets/MOT17/train/MOT17-09-FRCNN")
d = np.loadtxt("out/mot17/MOT17-09_yolo11n_1280.txt", delimiter=",")     # 9-bobda saqlangan box lar
det = {k: np.c_[d[d[:, 0] == k][:, 2:4], d[d[:, 0] == k][:, 2:4] + d[d[:, 0] == k][:, 4:6], d[d[:, 0] == k][:, 6]]
       for k in range(1, 526)}                                           # kadr -> (n, 5): x1 y1 x2 y2 ishonch
gt = np.loadtxt(MOT / "gt" / "gt.txt", delimiter=",")
piyoda = gt[(gt[:, 7] == 1) & (gt[:, 6] == 1)]

def iou_matritsa(a, b):
    return torchvision.ops.box_iou(torch.tensor(np.asarray(a)[:, :4], dtype=torch.float64),
                                   torch.tensor(np.asarray(b)[:, :4], dtype=torch.float64)).numpy()

def xyxy_to_xywh(b):
    return np.array([(b[0] + b[2]) / 2, (b[1] + b[3]) / 2, b[2] - b[0], b[3] - b[1]])

def xywh_to_xyxy(x):
    return np.array([x[0] - x[2] / 2, x[1] - x[3] / 2, x[0] + x[2] / 2, x[1] + x[3] / 2])

print("kadrlar:", len(det), "| box lar:", len(d), "| GT piyoda box lari:", len(piyoda))
kadrlar: 525 | box lar: 8301 | GT piyoda box lari: 5325
Kalman filtr: qayerda bo'lishini bashorat qilish
Rudolf Kalman 1960-yilda chop etgan bu filtr raketalarni boshqarishdan tortib telefondagi GPS gacha hamma joyda ishlaydi. G'oyasi ikki qadam:
- Bashorat: "odam shu tezlikda yurgan bo'lsa, hozir qayerda bo'lishi kerak?"
- Tuzatish: "detector uni mana bu yerda ko'rdi. Bashoratimga va o'lchovga qanchalik ishonaman? Ikkalasining og'irlangan o'rtachasini olaman."
Holat vektori — box markazi, o'lchami va ularning tezliklari (ultralytics ning BoT-SORT tracker idagi KalmanFilterXYWH kabi):
Harakat modeli — o'zgarmas tezlik: keyingi kadrda joy = hozirgi joy + tezlik. Buni F matritsa yozadi. Detector faqat birinchi to'rttasini o'lchaydi — buni H matritsa tanlaydi. Bashorat:
P — holatga qanchalik ishonmasligimiz (kovariatsiya), Q — harakat modeli xatosi: odam har doim ham to'g'ri chiziqda bir xil tezlikda yurmaydi. Tuzatish, o'lchov z kelganda:
R — detector xatosi. K (Kalman koeffitsiyenti) hal qiladi: R kichik bo'lsa (detector aniq), natija o'lchovga yaqin; P kichik bo'lsa (harakat bashorati ishonchli), bashoratga yaqin. Ultralytics barcha shovqinlarni box o'lchamiga proporsional qiladi: joy uchun o'lchamning 1/20 qismi, tezlik uchun 1/160 qismi. Mantiqi: 400 pikselli yaqindagi odamning 5 piksel xatosi kichik, 40 piksellik uzoqdagi odam uchun esa katta.
class Kalman:
    """O'zgarmas tezlikli Kalman filtr, holat [cx, cy, w, h, vx, vy, vw, vh]. Shovqinlar ultralytics dagi kabi."""
    def __init__(self, z):
        self.F = np.eye(8)
        self.F[:4, 4:] = np.eye(4)                                      # joy += tezlik (bir kadrda)
        self.H = np.eye(4, 8)                                           # faqat joy va o'lcham o'lchanadi
        w, h = z[2], z[3]
        self.x = np.r_[z, np.zeros(4)]                                  # boshida tezlik noma'lum -> 0
        self.P = np.diag(np.square([w / 10, h / 10, w / 10, h / 10, w / 16, h / 16, w / 16, h / 16]))

    def bashorat(self):
        w, h = self.x[2], self.x[3]
        Q = np.diag(np.square([w / 20, h / 20, w / 20, h / 20, w / 160, h / 160, w / 160, h / 160]))
        self.x = self.F @ self.x
        self.P = self.F @ self.P @ self.F.T + Q

    def tuzatish(self, z):
        w, h = self.x[2], self.x[3]
        R = np.diag(np.square([w / 20, h / 20, w / 20, h / 20]))
        S = self.H @ self.P @ self.H.T + R
        K = self.P @ self.H.T @ np.linalg.inv(S)
        self.x = self.x + K @ (z - self.H @ self.x)
        self.P = self.P - K @ S @ K.T
9-bobdagi 1-trekni olamiz — 31–50-kadrlarda boshqa odam uni to'sgan edi. Har kadrda GT box iga eng mos (IoU ≥ 0.5) detector box ini "o'lchov" deb olamiz. O'lchov bo'lmagan kadrlarda filtr faqat bashorat qiladi. Bir vaqtda ultralytics ning filtrini ham o'sha o'lchovlar bilan yuritib, natijalarni solishtiramiz:
t1 = piyoda[piyoda[:, 1] == 1]
t1 = t1[np.argsort(t1[:, 0])]
olchov = {}
for q in t1:
    k = int(q[0])
    D = det[k][det[k][:, 4] >= 0.25]
    if len(D):
        m = iou_matritsa([[q[2], q[3], q[2] + q[4], q[3] + q[5]]], D)[0]
        if m.max() >= 0.5:
            olchov[k] = xyxy_to_xywh(D[m.argmax()])
kadrlar = list(range(int(t1[0, 0]), int(t1[-1, 0]) + 1))
print("trek kadrlari:", len(kadrlar), "| o'lchov bor:", len(olchov), "| o'lchovsiz 1-100 oralig'ida:",
      [k for k in kadrlar[:100] if k not in olchov])

bizniki, ultra = Kalman(olchov[kadrlar[0]]), KalmanFilterXYWH()
mean, cov = ultra.initiate(olchov[kadrlar[0]])
tarix, farq_x, farq_p = {}, 0.0, 0.0
for k in kadrlar[1:]:
    bizniki.bashorat()
    mean, cov = ultra.predict(mean, cov)
    if k in olchov:
        bizniki.tuzatish(olchov[k])
        mean, cov = ultra.update(mean, cov, olchov[k])
    tarix[k] = bizniki.x.copy()
    farq_x, farq_p = max(farq_x, np.abs(bizniki.x - mean).max()), max(farq_p, np.abs(bizniki.P - cov).max())
print(f"ultralytics bilan eng katta farq: holat {farq_x:.1e}, kovariatsiya {farq_p:.1e}")
trek kadrlari: 490 | o'lchov bor: 366 | o'lchovsiz 1-100 oralig'ida: [35, 36, 37, 38, 39, 40, 41, 42, 43, 44, 45, 46, 47, 48, 49]
ultralytics bilan eng katta farq: holat 1.6e-12, kovariatsiya 3.6e-11
Filtr ultralytics niki bilan son jihatdan bir xil. Endi to'silish paytida nima bo'lganini chizamiz:
gt_c = {int(q[0]): (q[2] + q[4] / 2, q[3] + q[5] / 2) for q in t1}
_, axes = plt.subplots(1, 2, figsize=(12, 3.8))
for ax, i, nom in zip(axes, (0, 1), ("markaz x, px", "markaz y, px")):
    ax.plot(kadrlar[1:], [gt_c[k][i] for k in kadrlar[1:]], color="gray", lw=4, alpha=0.5, label="GT")
    ax.scatter(list(olchov), [z[i] for z in olchov.values()], s=6, color="#2563eb", label="detector (o'lchov)")
    ax.plot(list(tarix), [x[i] for x in tarix.values()], color="#dc2626", lw=1.2, label="Kalman")
    ax.axvspan(34.5, 49.5, color="orange", alpha=0.15)
    ax.set_xlim(1, 100)
    oyna = [gt_c[k][i] for k in kadrlar[1:100]]                  # y o'qini shu 100 kadrga moslaymiz
    ax.set_ylim(min(oyna) - 40, max(oyna) + 40)
    ax.set_xlabel("kadr")
    ax.set_title(nom, fontsize=10)
axes[0].legend(fontsize=8)
fig("kalman_1trek.png", "1-trekning birinchi 100 kadri. To'q sariq oraliq — detector odamni ko'rmagan kadrlar: Kalman faqat bashorat qiladi.")

bosh, oxir = 34, 49                                              # oxirgi o'lchov va o'lchovsiz oxirgi kadr
print(f"{oxir}-kadrda GT markazidan uzoqlik: Kalman bashorati {np.hypot(*(tarix[oxir][:2] - gt_c[oxir])):.0f} px, "
      f"'oxirgi ko'rilgan joy' {np.hypot(*(olchov[bosh][:2] - gt_c[oxir])):.0f} px")
49-kadrda GT markazidan uzoqlik: Kalman bashorati 34 px, 'oxirgi ko'rilgan joy' 23 px
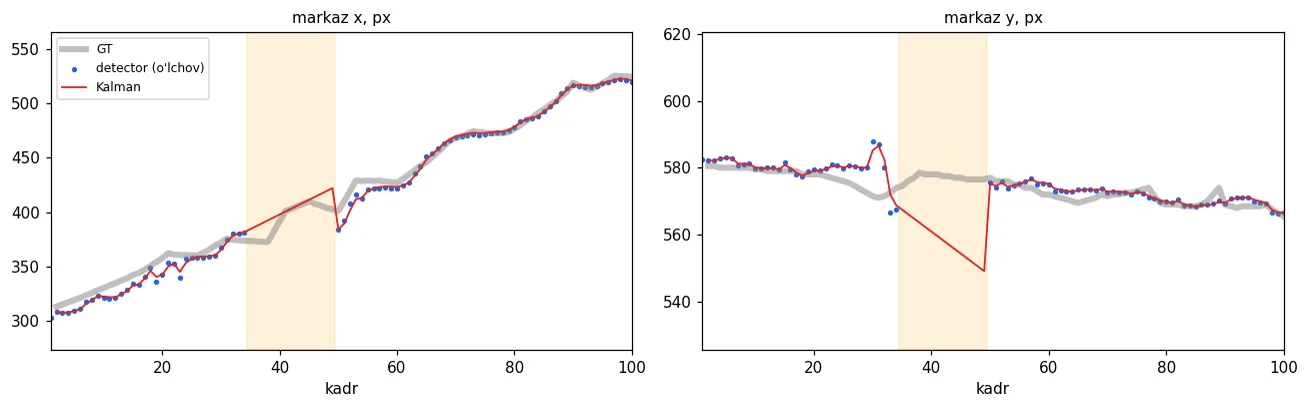
1-trekning birinchi 100 kadri. To'q sariq oraliq — detector odamni ko'rmagan kadrlar: Kalman faqat bashorat qiladi.
Detector 15 kadr davomida odamni ko'rmadi va Kalman bu vaqtda uni oxirgi tezligi bilan "yurgizib" turdi. Natija kutilganidek emas: bashorat "joyida qoldi" degan eng sodda taxmindan ham uzoqroq chiqdi. Sababini o'ng grafik ko'rsatadi. To'silish boshlanishidan oldingi 30–34-kadrlarda odam allaqachon qisman to'silgan edi va detector box i yuqoriga ~20 px sakradi. Kalman buni haqiqiy harakat deb qabul qildi, soxta tezlikni o'rgandi va bo'shliq davomida odamni shu tomonga "olib ketdi". Bu — Kalman ning ikki cheklovi: u o'zgarmas tezlikni faraz qiladi va o'lchovlarning o'zi ishonchli ekanini. To'silish chegarasidagi box lar esa ko'pincha ishonchsiz. Shuning uchun faqat joyga tayanib qaytgan odamni tanib bo'lmaydi — 12-bobda tashqi ko'rinishni ham qo'shamiz.
Venger algoritmi: hamma uchun eng yaxshi ulash
Har kadrda N ta trek va M ta yangi box bor. Har juftlik uchun narx — C = 1 − IoU (qanchalik mos kelmasa, shuncha qimmat). Vazifa: har trek ko'pi bilan bitta box ga, har box ko'pi bilan bitta trekka ulansin va umumiy narx eng kichik bo'lsin:
Nega ochko'z usul yetmaydi? Ikki trek, ikki box:
M = np.array([[0.60, 0.55],                                     # A trek: 1-box bilan 0.60, 2-box bilan 0.55
              [0.50, 0.00]])                                     # B trek: 1-box bilan 0.50, 2-box bilan tegmaydi
print("ochko'z: avval eng katta IoU -> A-1 (0.60). Qolgan juftlik B-2 = 0.00 -> B ulanmay qoladi, jami IoU 0.60")
r, c = linear_sum_assignment(1 - M)
print("optimal:", [f"{'AB'[i]}-{j + 1} ({M[i, j]:.2f})" for i, j in zip(r, c)], f"jami IoU {M[r, c].sum():.2f}")
ochko'z: avval eng katta IoU -> A-1 (0.60). Qolgan juftlik B-2 = 0.00 -> B ulanmay qoladi, jami IoU 0.60
optimal: ['A-2 (0.55)', 'B-1 (0.50)'] jami IoU 1.05
Ochko'z usul A ga eng yaxshisini berdi va B ni yo'qotdi. Optimal yechim A ga biroz yomonrog'ini berib, ikkalasini ham ulaydi. Olomonda, odamlar bir-biriga yaqin yurganda, aynan shunday holatlar ko'p.
Masalani 1955-yilda Harold Kuhn hal qildi va unga Venger usuli deb nom berdi (asosida venger matematiklari Kőnig va Egerváry ning ishlari yotadi). Quyida uning ixcham O(n³) ko'rinishi. G'oyasi: qatorlarni bittalab qo'shamiz; har qadamda yangi qatordan boshlab eng arzon "almashtirish yo'li" ni qidiramiz — bo'sh ustungacha, yo'lda allaqachon band ustunlarni boshqa qatorlarga ko'chirib. u va v — qator va ustunlarning "potensiallari": narxlarga qo'shiladigan tuzatishlar, ular tufayli qidiruv har safar noldan boshlanmaydi.
def vengriya(C):
    """Minimal yig'indili tayinlash. C: (n, m), n <= m. Qaytaradi: har qator uchun tanlangan ustun."""
    n, m = C.shape
    u, v = np.zeros(n + 1), np.zeros(m + 1)                       # potensiallar
    p = np.zeros(m + 1, dtype=int)                                # p[j] — j-ustunga biriktirilgan qator (1 dan)
    yol = np.zeros(m + 1, dtype=int)                              # almashtirish yo'lini qayta tiklash uchun
    for i in range(1, n + 1):
        p[0], j0 = i, 0
        minv, band = np.full(m + 1, np.inf), np.zeros(m + 1, dtype=bool)
        while True:                                               # bo'sh ustun topilguncha yo'lni kengaytiramiz
            band[j0] = True
            i0, delta, j1 = p[j0], np.inf, 0
            for j in range(1, m + 1):
                if not band[j]:
                    narx = C[i0 - 1, j - 1] - u[i0] - v[j]
                    if narx < minv[j]:
                        minv[j], yol[j] = narx, j0
                    if minv[j] < delta:
                        delta, j1 = minv[j], j
            for j in range(m + 1):                                # potensiallarni yangilash
                if band[j]:
                    u[p[j]] += delta
                    v[j] -= delta
                else:
                    minv[j] -= delta
            j0 = j1
            if p[j0] == 0:
                break
        while j0:                                                 # yo'l bo'ylab qaytib, juftlarni almashtiramiz
            j1 = yol[j0]
            p[j0] = p[j1]
            j0 = j1
    javob = np.full(n, -1)
    for j in range(1, m + 1):
        if p[j]:
            javob[p[j] - 1] = j - 1
    return javob

rng = np.random.default_rng(0)
eng_katta_farq = 0.0
for _ in range(500):
    n = int(rng.integers(1, 12))
    C = rng.random((n, int(rng.integers(n, 16))))
    r, c = linear_sum_assignment(C)
    eng_katta_farq = max(eng_katta_farq, abs(C[np.arange(n), vengriya(C)].sum() - C[r, c].sum()))
print("500 ta tasodifiy matritsa: scipy bilan umumiy narxdagi eng katta farq:", eng_katta_farq)

C = rng.random((40, 40))
t0 = time.perf_counter(); vengriya(C); t_biz = time.perf_counter() - t0
t0 = time.perf_counter(); linear_sum_assignment(C); t_scipy = time.perf_counter() - t0
print(f"40 x 40: bizning Python kod {t_biz * 1000:.1f} ms, scipy (C da yozilgan) {t_scipy * 1000:.3f} ms")
500 ta tasodifiy matritsa: scipy bilan umumiy narxdagi eng katta farq: 0.0
40 x 40: bizning Python kod 2.4 ms, scipy (C da yozilgan) 0.024 ms
Natija scipy bilan aynan bir xil. Amalda esa tayyor, C da yozilgan versiya ishlatiladi — u yuz barobar tez: bizniki g'oyani tushunish uchun. Ultralytics ning tracker lari lap kutubxonasidan foydalanadi (u bo'lmasa scipy dan).
SORT ni yig'amiz
Endi to'rt qismni birlashtiramiz. Har kadrda:
- Har bir trek uchun Kalman bashorati.
- Bashorat qilingan box lar va yangi box lar orasida 1 − IoU narx matritsasi, Venger algoritmi. IoU si chegaradan past juftliklar rad etiladi.
- Ulangan treklar — Kalman tuzatishi. Ulanmagan treklar — "yo'qolgan" hisoblagichi oshadi; u chegaradan oshsa, trek o'chiriladi.
- Ulanmagan box lar — yangi trek. Trek natijaga faqat ketma-ket bir necha marta tasdiqlangandan keyin chiqadi.
class Trek:
    def __init__(self, tid, box):
        self.id, self.kalman, self.box = tid, Kalman(xyxy_to_xywh(box)), box
        self.tasdiq, self.yoqolgan = 1, 0                        # necha marta ulangan, necha kadr ko'rinmagan

def mini_sort(det, kalman=True, venger=True, max_yoqolish=30, min_tasdiq=3, min_ishonch=0.25, min_iou=0.3):
    treklar, natija, oxirgi_id = [], [], 0
    for k in sorted(det):
        D = det[k][det[k][:, 4] >= min_ishonch]
        for t in treklar:
            if kalman:
                t.kalman.bashorat()
        taxmin = [xywh_to_xyxy(t.kalman.x[:4]) if kalman else t.box for t in treklar]
        juftlar = []
        if treklar and len(D):
            M = iou_matritsa(taxmin, D)
            if venger:
                r, c = linear_sum_assignment(1 - M)
                juftlar = [(i, j) for i, j in zip(r, c) if M[i, j] >= min_iou]
            else:                                                 # 9-bobdagi ochko'z ulash
                band_t, band_d = set(), set()
                for i, j in sorted(zip(*np.nonzero(M >= min_iou)), key=lambda juft: -M[juft]):
                    if i not in band_t and j not in band_d:
                        juftlar.append((i, j))
                        band_t.add(i)
                        band_d.add(j)
        ulangan_t, ulangan_d = {i for i, _ in juftlar}, {j for _, j in juftlar}
        for i, j in juftlar:
            t = treklar[i]
            t.kalman.tuzatish(xyxy_to_xywh(D[j]))
            t.box, t.tasdiq, t.yoqolgan = D[j, :4], t.tasdiq + 1, 0
        for i, t in enumerate(treklar):
            if i not in ulangan_t:
                t.yoqolgan += 1
        treklar = [t for t in treklar if t.yoqolgan <= max_yoqolish]
        for j in range(len(D)):
            if j not in ulangan_d:
                oxirgi_id += 1
                treklar.append(Trek(oxirgi_id, D[j, :4]))
        for t in treklar:
            if t.yoqolgan == 0 and t.tasdiq >= min_tasdiq:
                natija.append((k, t.id, *(xywh_to_xyxy(t.kalman.x[:4]) if kalman else t.box)))
    return np.array(natija)
Baholash uchun 9-bobdagi id_tahlili (CLEAR-MOT qoidasi bilan):
def id_tahlili(trek, piyoda):
    """Har GT odamga berilgan ID lar, ID almashishlari soni va topilgan GT box lar soni."""
    idlar, oxirgi, almashish, topildi = {}, {}, 0, 0
    for k in np.unique(piyoda[:, 0]).astype(int):
        G, P = piyoda[piyoda[:, 0] == k], trek[trek[:, 0] == k]
        if not len(P):
            continue
        M = iou_matritsa(np.c_[G[:, 2], G[:, 3], G[:, 2] + G[:, 4], G[:, 3] + G[:, 5]], P[:, 2:6])
        juftlar, band_g, band_p = [], set(), set()
        for a in range(len(G)):
            b = np.nonzero(P[:, 1] == oxirgi.get(int(G[a, 1]), -1))[0]
            if len(b) and b[0] not in band_p and M[a, b[0]] >= 0.5:
                juftlar.append((a, b[0]))
                band_g.add(a)
                band_p.add(b[0])
        for a, b in sorted(zip(*np.nonzero(M >= 0.5)), key=lambda juft: -M[juft]):
            if a not in band_g and b not in band_p:
                juftlar.append((a, b))
                band_g.add(a)
                band_p.add(b)
        for a, b in juftlar:
            gid, pid = int(G[a, 1]), int(P[b, 1])
            topildi += 1
            idlar.setdefault(gid, []).append((k, pid))
            if gid in oxirgi and oxirgi[gid] != pid:
                almashish += 1
            oxirgi[gid] = pid
    return idlar, almashish, topildi
Yaxshilanishlarni bittalab qo'shib, har birining ta'sirini o'lchaymiz:
bosqichlar = [("9-bob: oddiy tracker",         dict(kalman=False, venger=False, max_yoqolish=0, min_tasdiq=1)),
              ("+ Venger ulash",               dict(kalman=False, venger=True, max_yoqolish=0, min_tasdiq=1)),
              ("+ Kalman bashorati",           dict(kalman=True, venger=True, max_yoqolish=0, min_tasdiq=1)),
              ("+ xotira: 30 kadr (1 s)",      dict(kalman=True, venger=True, max_yoqolish=30, min_tasdiq=1)),
              ("+ tasdiq: 3 kadr",             dict(kalman=True, venger=True, max_yoqolish=30, min_tasdiq=3)),
              ("+ ishonch chegarasi 0.4",      dict(kalman=True, venger=True, max_yoqolish=30, min_tasdiq=3, min_ishonch=0.4))]
qatorlar, natijalar = [], {}
for nom, sozlama in bosqichlar:
    t0 = time.perf_counter()
    trek = mini_sort(det, **sozlama)
    ms = (time.perf_counter() - t0) / len(det) * 1000
    idlar, almashish, topildi = id_tahlili(trek, piyoda)
    natijalar[nom] = idlar
    qatorlar.append({"bosqich": nom, "ID lar": len(np.unique(trek[:, 1])), "ID almashishi": almashish,
                     "bir odamga ID": np.mean([len({p for _, p in v}) for v in idlar.values()]),
                     "topilgan GT, %": topildi / len(piyoda) * 100, "tracker, ms/kadr": ms})
show(pd.DataFrame(qatorlar).round(2))
| bosqich | ID lar | ID almashishi | bir odamga ID | topilgan GT, % | tracker, ms/kadr |
|---|---|---|---|---|---|
| 9-bob: oddiy tracker | 483 | 118 | 5.6 | 72.96 | 0.23 |
| + Venger ulash | 480 | 119 | 5.64 | 72.96 | 0.22 |
| + Kalman bashorati | 483 | 113 | 5.36 | 73 | 0.28 |
| + xotira: 30 kadr (1 s) | 196 | 111 | 4.56 | 72.94 | 0.34 |
| + tasdiq: 3 kadr | 135 | 101 | 4.28 | 71.81 | 0.34 |
| + ishonch chegarasi 0.4 | 90 | 73 | 3.4 | 69.69 | 0.29 |
Jadvalni o'qish:
- Venger va Kalman bu videoda yakka holda deyarli foyda bermadi. MOT17-09 da kamera qo'zg'almas, odamlar sekin yuradi va kadrlar orasida siljish kichik — oddiy IoU ham ishlaydi. Tez harakat va zich olomonda bu ikkisining roli oshadi.
- Xotira eng katta sakrash: ID lar 483 dan 196 ga. To'silgan odam bir soniya kutib turiladi va qaytganda eski ID sini oladi.
- Tasdiqlash bir-ikki kadrlik soxta box lardan ochilgan trek larni yo'qotadi.
- Ishonch chegarasi 0.4 ID lar va almashishlarni yana kamaytiradi, lekin narxi bor: topilgan GT box lar ulushi tushdi — kam ishonchli, lekin haqiqiy odamlar ham tashlab yuborildi. 11-bobdagi ByteTrack bu murosani boshqacha hal qiladi.
- Tracker vaqti — kadriga millisekundning bir qismi. 33 ms lik byudjetdan deyarli hech narsa olmaydi.
Oxirida ham 26 ta odamga 90 ta ID va 73 ta almashish qoldi. Oxirgi bosqichning vaqt chizig'i, 9-bobdagi bilan bir xil ko'rinishda:
idlar = natijalar[bosqichlar[-1][0]]
_, ax = plt.subplots(figsize=(11, 6))
for qator, gid in enumerate(sorted(idlar)):
    k, p = np.array(idlar[gid]).T
    ax.scatter(k, np.full(len(k), qator), c=plt.cm.tab20(p % 20), s=6, marker="s")
ax.set_yticks(range(len(idlar)))
ax.set_yticklabels([f"GT {g}" for g in sorted(idlar)], fontsize=7)
ax.set_xlabel("kadr")
ax.set_xlim(0, 526)
fig("sort_idlar.png", "Mini-SORT (oxirgi bosqich): har qator — bitta haqiqiy odam, rang — tracker bergan ID.")
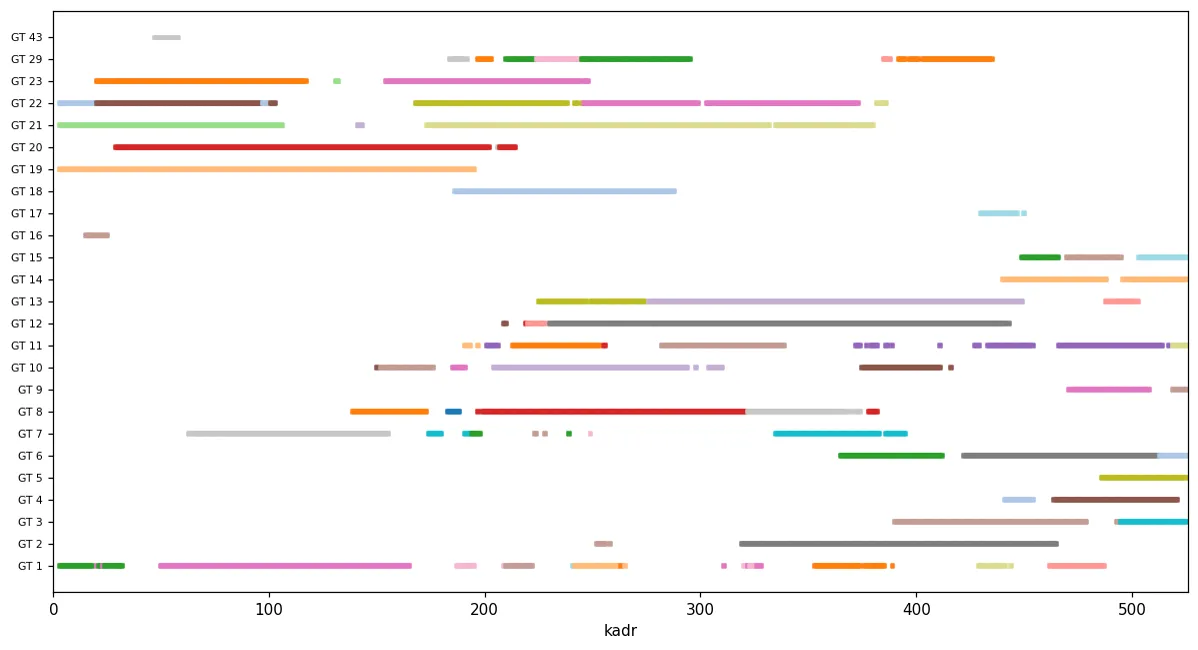
Mini-SORT (oxirgi bosqich): har qator — bitta haqiqiy odam, rang — tracker bergan ID.
ID almashishi qayerdan qoladi
Bitta haqiqiy almashishni topib, kadrlarda ko'ramiz: bir odamning ID si boshqa odamga o'tgan payt.
yozuvlar = sorted((k, gid, pid) for gid, v in idlar.items() for k, pid in v)   # (kadr, GT odam, tracker ID)
egasi, hodisa = {}, None                                          # tracker ID si -> uni oxirgi olgan GT odam
for k, gid, pid in yozuvlar:
    if hodisa is None and pid in egasi and egasi[pid] != gid:
        hodisa = (k, pid, egasi[pid], gid)
    egasi[pid] = gid
k, pid, oldingi_gid, yangi_gid = hodisa
print(f"{k}-kadr: tracker ID {pid} oldin GT {oldingi_gid} ga tegishli edi, endi GT {yangi_gid} ga berildi")

trek = mini_sort(det, **bosqichlar[-1][1])
_, axes = plt.subplots(1, 3, figsize=(13, 4.2))
for ax, kk in zip(axes, (k - 20, k - 8, k)):
    rasm = cv2.imread(str(MOT / "img1" / f"{kk:06d}.jpg"))[:, :, ::-1]
    G = piyoda[(piyoda[:, 0] == k) & np.isin(piyoda[:, 1], [oldingi_gid, yangi_gid])]   # hodisa kadridagi ikki odam
    x1, y1 = G[:, 2].min() - 150, G[:, 3].min() - 60
    x2, y2 = (G[:, 2] + G[:, 4]).max() + 150, (G[:, 3] + G[:, 5]).max() + 60
    ax.imshow(rasm)
    for q in trek[trek[:, 0] == kk]:
        ax.add_patch(plt.Rectangle(q[2:4], q[4] - q[2], q[5] - q[3], fill=False, color="yellow", lw=2))
        ax.text(q[2], q[3], f"ID {int(q[1])}", color="black", fontsize=9, bbox=dict(fc="yellow", ec="none", pad=1), clip_on=True)
    ax.set_xlim(max(x1, 0), min(x2, rasm.shape[1]))
    ax.set_ylim(min(y2, rasm.shape[0]), max(y1, 0))
    ax.set_title(f"{kk}-kadr", fontsize=10)
    ax.axis("off")
fig("almashish.png", "Tracker ID lari (sariq) almashish hodisasidan oldin va keyin.")
63-kadr: tracker ID 15 oldin GT 43 ga tegishli edi, endi GT 7 ga berildi
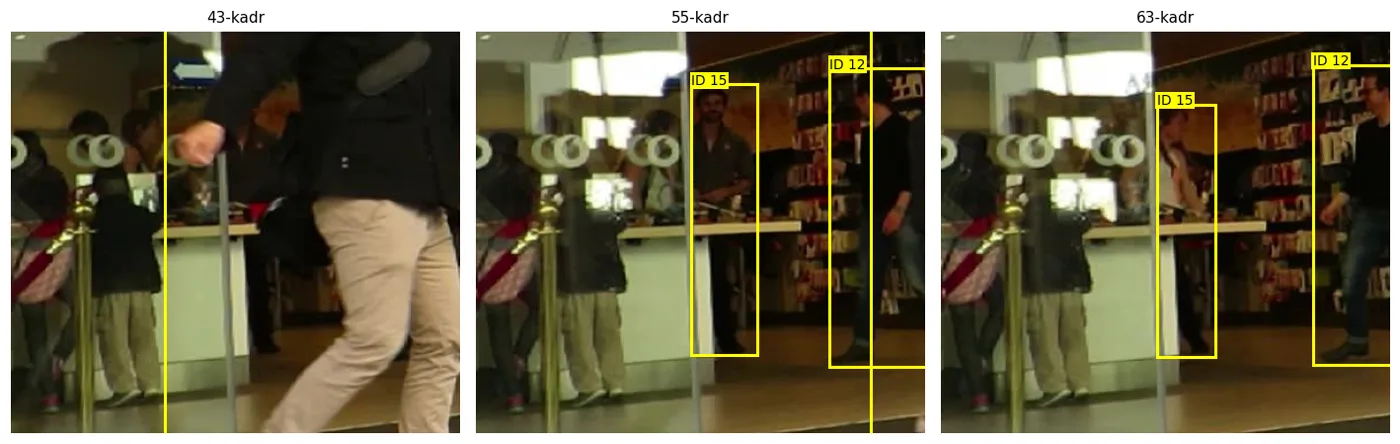
Tracker ID lari (sariq) almashish hodisasidan oldin va keyin.
Chapdagi kadrda old tomonda o'tkinchi hamma narsani to'sgan. O'rtadagi kadrda ID 15 peshtaxta oldida turgan odamda. O'ngdagi kadrda xuddi shu ID 15 uning yonidagi boshqa odamga o'tgan: ular kadrda bir joyda turibdi, box lari o'lchami o'xshash, va birinchisi ko'rinmay qolgan zahoti tracker uning ID sini eng yaqin box ga berdi. Harakat va IoU nuqtai nazaridan bu mantiqiy tanlov — tracker odamlarning yuzini ham, kiyimini ham ko'rmaydi.
Asosiy fikr
- Kalman filtr har trek uchun "qayerda bo'lishi kerak" ni bashorat qiladi va detector o'lchovi bilan og'irlangan o'rtachasini oladi. Shovqinlar box o'lchamiga proporsional — uzoqdagi va yaqindagi odamga bir xil qoida.
- Venger algoritmi hamma treklar uchun birgalikda eng yaxshi ulashni topadi; ochko'z usul olomonda treklarni yo'qotadi.
- Trek xotirasi va tasdiqlash ID lar sonini keskin kamaytiradi. Lekin faqat harakat va IoU ga tayangan tracker ikki odam kesishganda yoki uzoq to'silganda ularni adashtiradi — bu SORT ning asosiy zaifligi. 11-bobda past ishonchli box lar (ByteTrack) va kamera harakati (BoT-SORT), 12-bobda esa tashqi ko'rinish (ReID) bilan buni tuzatamiz.
Mashqlar
- Kalman filtrda tezlik shovqinini (1/160) 10 barobar oshiring. 1-trekning to'silish paytidagi bashorati qanday o'zgaradi? Nega?
vengriya()ni n > m bo'lgan matritsa uchun ham ishlaydigan qiling (ko'rsatma: transpozitsiya).mini_sortdamax_yoqolishni 0, 10, 30, 90 qilib, ID lar soni va ID almashishini jadvalga yozing. Qaysi qiymatdan keyin foyda to'xtaydi va nega uzoq xotira zarar ham qilishi mumkin?
Bu bobni bepul o'qidingiz.
Kitob o'rgatadi, lekin sizning kodingiz nega ishlamaganini ayta olmaydi. Kursda uy vazifangiz tekshiriladi.